LR-X100检测距离与位移测量怎么选:从工件有无判断到短距离位移测量的工程边界
- 时间:2026-11-17 22:22:12
- 点击:0
工程判断先明确任务:LR-X100是用于工件有无和位置变化判断的反射型激光传感器,不应仅凭0.1 mm显示分辨率就把它当作通用位移测量头。它的检测距离为25.0~100.0 mm,标准检测段差为1.0 mm;如果项目要输出连续位移、厚度或轮廓数据,应按测量范围、重复精度和输出接口重新选型。
LR-X100的规格,分别说明了什么
| 项目 | LR-X100已核对规格 | 工程含义 |
|---|
| 检测距离 | 25.0~100.0 mm | 安装时要把工件工作位置控制在该范围内 |
| 标准检测段差 | 1.0 mm | 更适合判断台阶、到位和有无,不等于位移精度承诺 |
| 显示分辨率 | 0.1 mm | 是显示参数,不能单独推导整机重复精度 |
| 响应时间 | 500 μs、1 ms、3 ms、10 ms、200 ms可切换 | 高速工位要结合节拍和500 μs模式的限制确认设置 |
| 供电与防护 | 16~30 VDC;IP65/IP67 | 核对现场电源、插接方式、粉尘和水汽条件 |
安装工况:为什么量程内仍可能误检
安装不能只看传感器到工件的直线距离。工件颜色、形状、边缘和相邻面的反射都会影响检测稳定性,狭小空间还要避免遮挡投光和受光路径。建议先把基准工件放在实际位置,分别验证最远、最近、最大倾角和边缘经过四种状态,再决定支架方向和检测窗口。
LR-X100采用绿色激光,光点在100 mm检测距离处约为0.3 mm×2 mm;因此,目标边缘、孔洞或窄条工件进入光点时,实际信号可能与平整面不同。现场调试应记录工件姿态、目标材质、背景距离和响应时间,而不是只记录一次静态读数。
什么时候不应把LR-X100当作位移传感器替代
如果控制逻辑只需要“到位/不到位”“有/无”或固定高度差判断,LR-X100的检测型定位思路更直接;若需要连续输出被测面的位移、厚度或形状变化,则应选择有明确测量中心距离、测量范围和重复精度指标的位移传感器。
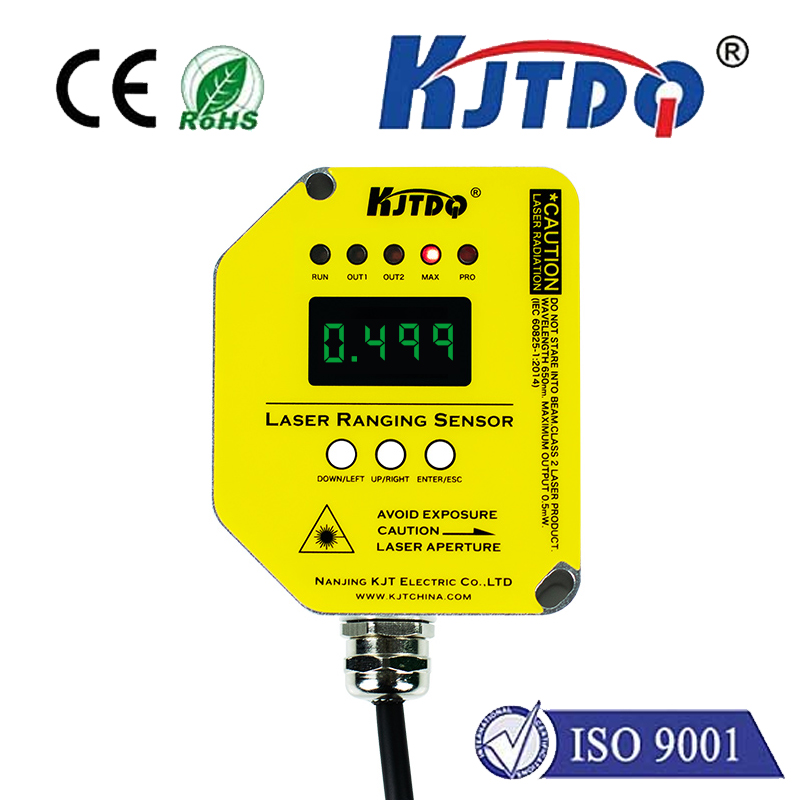
凯基特KJT-KELR-TP05公开资料给出了50 mm测量中心距离、±15 mm测量范围和30 μm重复精度,并采用三角测量原理;这些指标对应的是短距离位移测量场景。它可作为测量任务的候选方向,但不能据此宣称与LR-X100在检测功能、安装尺寸、接线和输出逻辑上直接互换,替换前仍需逐项确认。
如需了解凯基特的激光测距与位移产品,可先查看高频率激光测距传感器产品分类,再对照KJT-KELR-TP05产品页的量程、输出和安装资料。对于远距离测量任务,还应查看TLS-100GTP产品页,不要用短距离位移型号覆盖远距离应用。
替换或选型前的四项确认
确认目标是开关量判断还是连续位移测量,并写入验收指标。
确认实际工作距离、目标最小尺寸、边缘状态和背景反射。
确认供电、NPN/PNP或模拟量/通信接口,以及响应时间对节拍的影响。
用实际工件完成最近点、最远点、倾斜面和异常反射测试,再冻结型号和安装方向。
因此,LR-X100的关键选型边界是“25~100 mm范围内的稳定检测”,而不是把0.1 mm显示分辨率直接等同于位移测量精度。只有当任务、工况和输出要求一致时,才进入替换验证。