解决方案 | 凯基特智能激光行车防撞系统,同跨双行车防撞
- 时间:2026-11-06 16:52:00
- 点击:0
LASER ANTI-COLLISION / APPLICATION ARTICLE
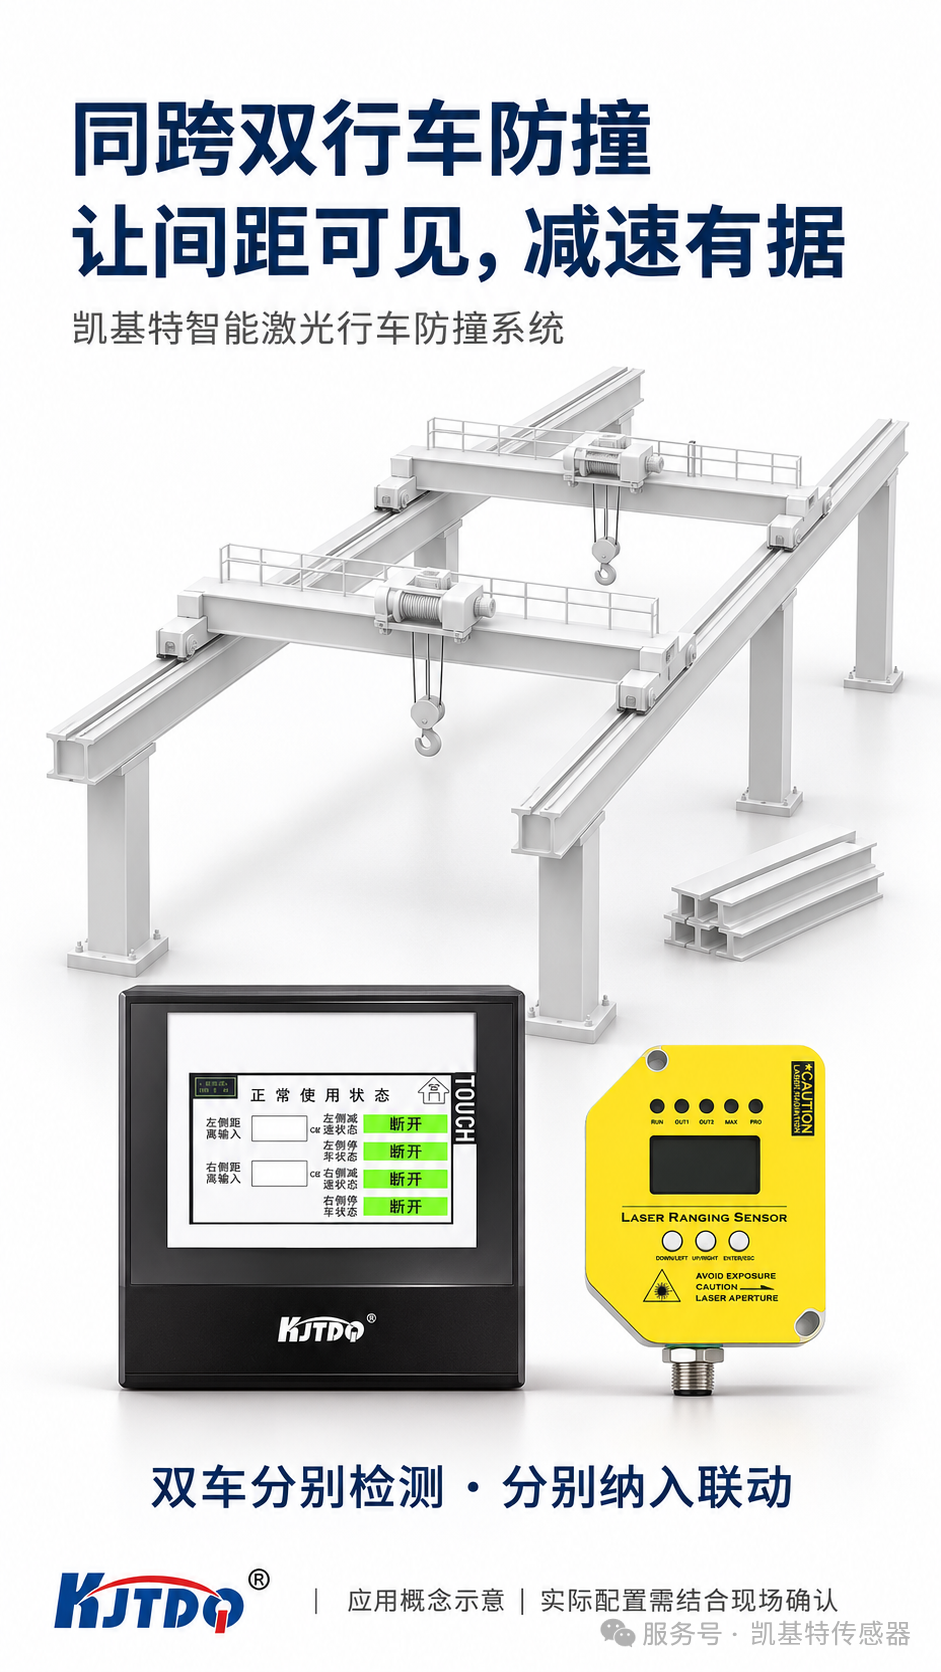
同跨双行车防撞
凯基特智能激光行车防撞系统
让间距可见减速有据
钢结构加工车间内,行车频繁吊运钢板、型材与半成品。两台行车在同一跨内作业,操作人员需要同时关注吊物、落料位置与相邻车辆,接近距离的判断容易受到视线遮挡和作业节奏影响。
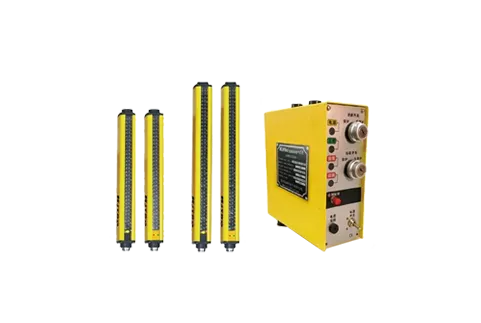
围绕这一场景,凯基特智能激光行车防撞系统,可将距离监测、语音提示与减速停车联动结合,为同跨双行车增加接近风险防范手段。
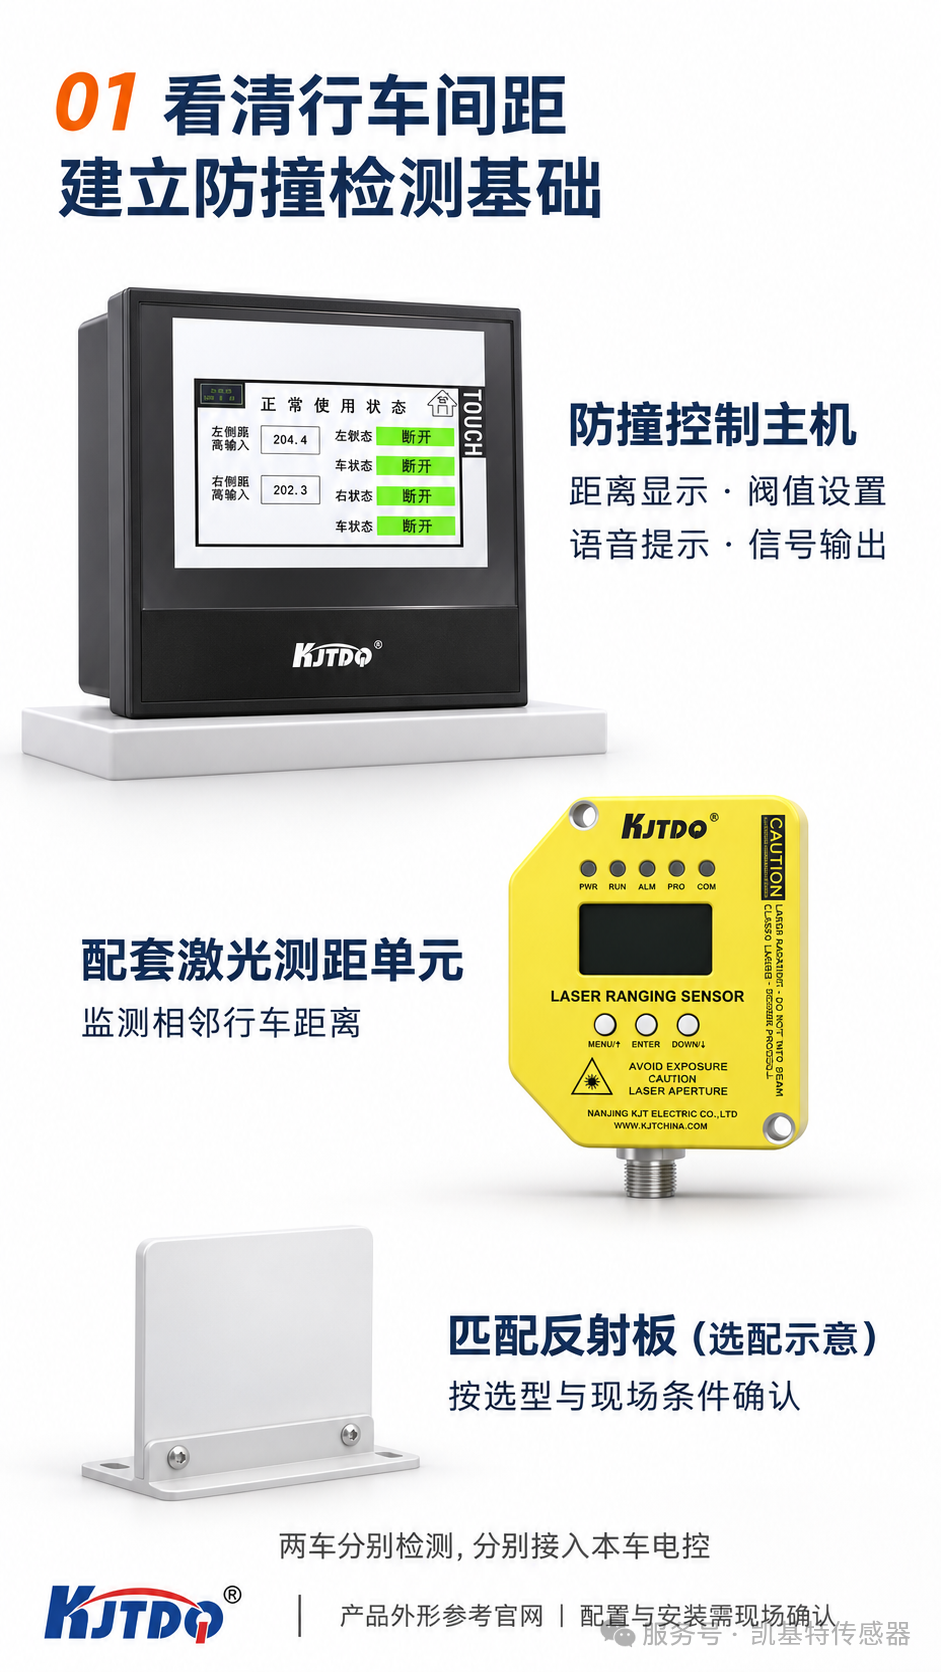
01 看清行车间距建立防撞检测基础
本方案选用智能激光行车防撞系统(触摸屏版),按两台行车分别检测、分别接入本车电控的思路配置。
配置组成 | 在方案中的作用 |
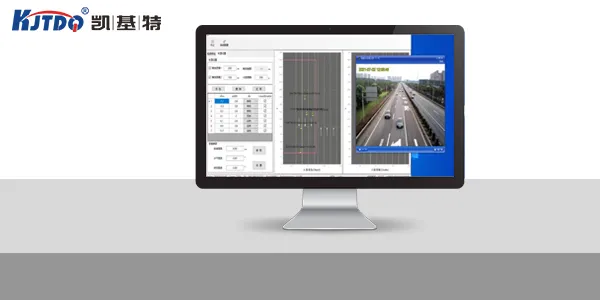
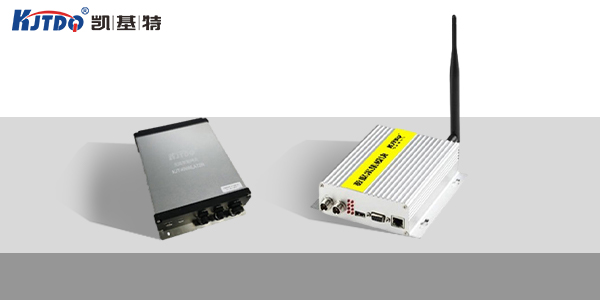
防撞控制主机 | 显示距离与运行状态,设置减速、停车距离,提供语音提示及继电器输出 |
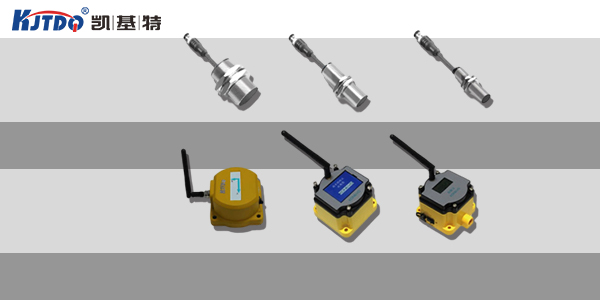
配套激光测距单元 | 安装在行车朝向相邻车辆的一侧,监测接近距离 |
匹配反射板 | 根据选型与现场条件配置,固定在对车对应位置,作为测距目标 |
*具体配置需结合现场确认。
安装时,测距单元与目标应固定可靠、光路通畅,避开吊具和物料遮挡,并核对测量距离与实际车体间隙的对应关系。
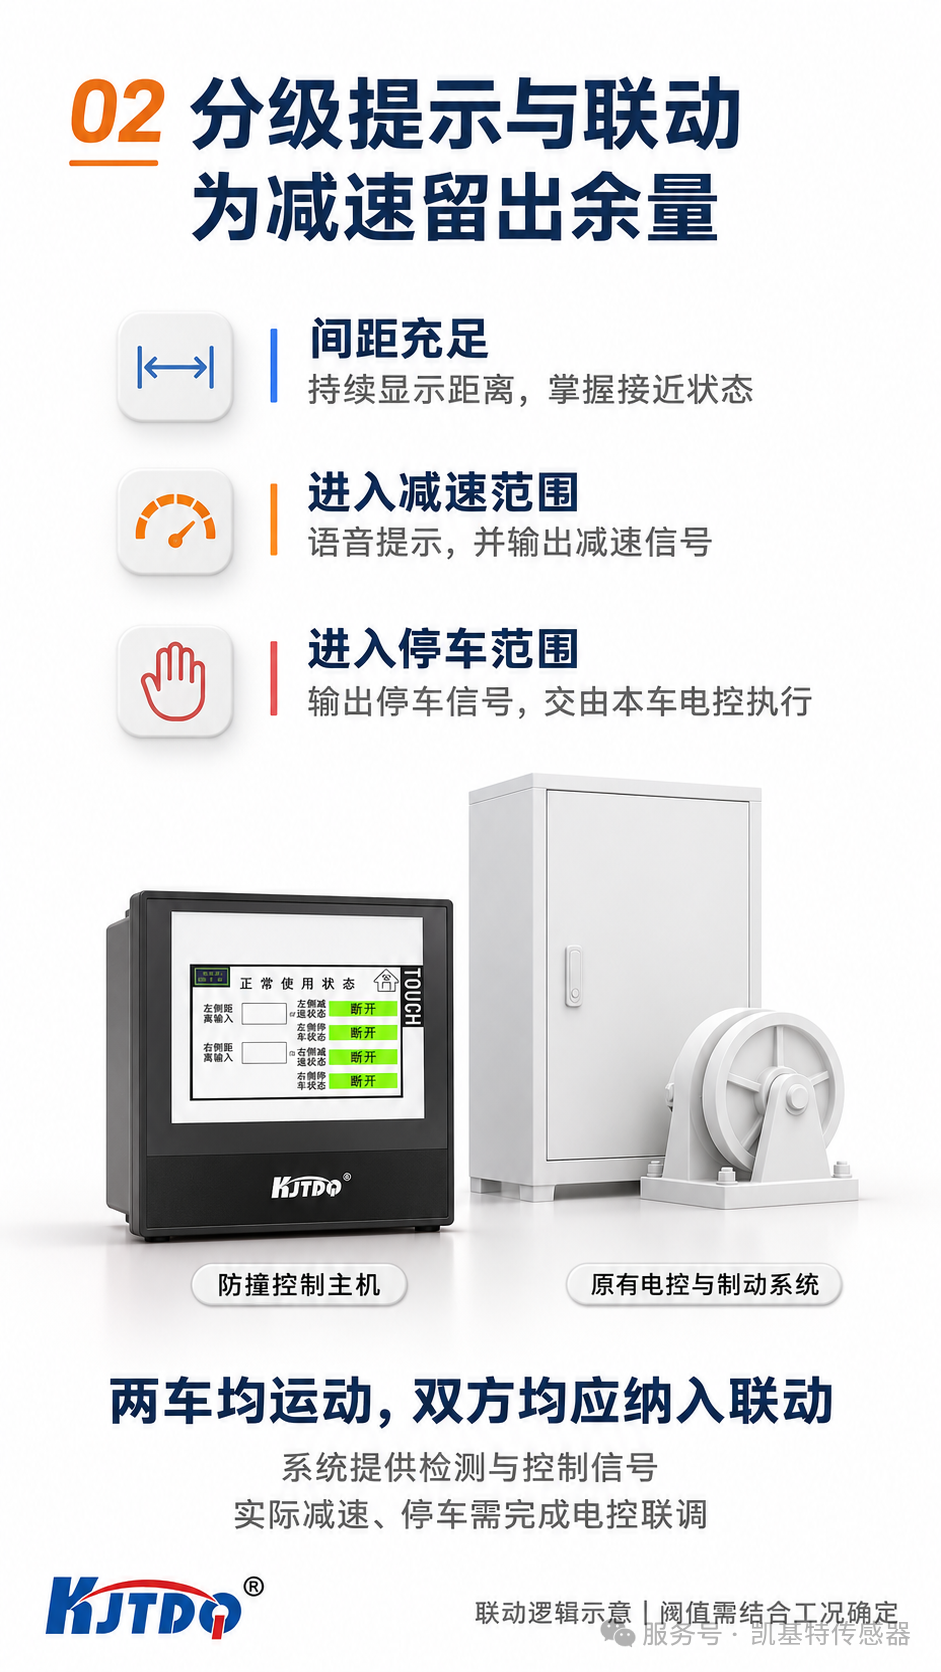
02 分级提示与联动为减速留出余量
结合行车运行情况,设置减速与停车两级触发条件:
间距充足:持续显示距离,便于操作人员掌握相邻行车位置。
进入减速范围:发出语音提示,并向本车电控系统提供减速信号。
进入停车范围:输出停车信号,由已完成联调的行车控制及制动系统执行相应动作。
系统提供检测与控制信号,实际减速、停车需要与原有电控系统配合完成。两台行车都可能运动时,双方均应纳入联动,避免只限制其中一台。
把接近距离转化为明确的提醒与控制条件,减少对人工目测距离的依赖。
03 结合现场验证让方案真正落地
部署前,需要重点确认三项条件:
核对项目 | 现场需要明确的内容 |
运行与制动 | 两车接近速度、载荷工况、控制响应及实际制动距离 |
安装与环境 | 安装位置、目标对准、光路遮挡及粉尘污染情况 |
电控与异常处置 | 减速停车接口,以及失电、断线、测距异常时的处理逻辑 |
减速、停车阈值应预留足够余量,由设备厂家或集成商完成设计、联调与验收。保留原有限位、急停和缓冲保护,本方案不替代起重机原有安全措施。
提供行车数量、轨道布置、运行工况与电控接口信息,凯基特协助匹配测距配置及防撞联动方案。
KJT · KNOWLEDGE · JOINT · TECHNOLOGY